










Geçerli etiket:robot arm
 Üreticiler 2026'da Robot Kolları ve Bedensel Yapay Zekâ için Harmonik Eklem Modüllerini Nasıl Geliştirmeli?Bir robotik sistem yükseltmesi planlayan mühendisler için doğru eklem modülü, tek bir teknik özellikten fazlasına bağlıdır. Uygulamanın gereksinimlerini karşılamak için EtherCAT senkronizasyonu, çıkış tarafı konum geri bildirimi, gerçek zamanlı tork ölçümü, sürekli tork kapasitesi ve entegre güvenlik işlevleri birlikte çalışmalıdır. Üreticiler bu faktörleri eksiksiz bir elektromekanik sistem olarak değerlendirerek eklem modülü seçimi, entegrasyonu ve uzun vadeli performans hakkında daha bilinçli kararlar verebilir.
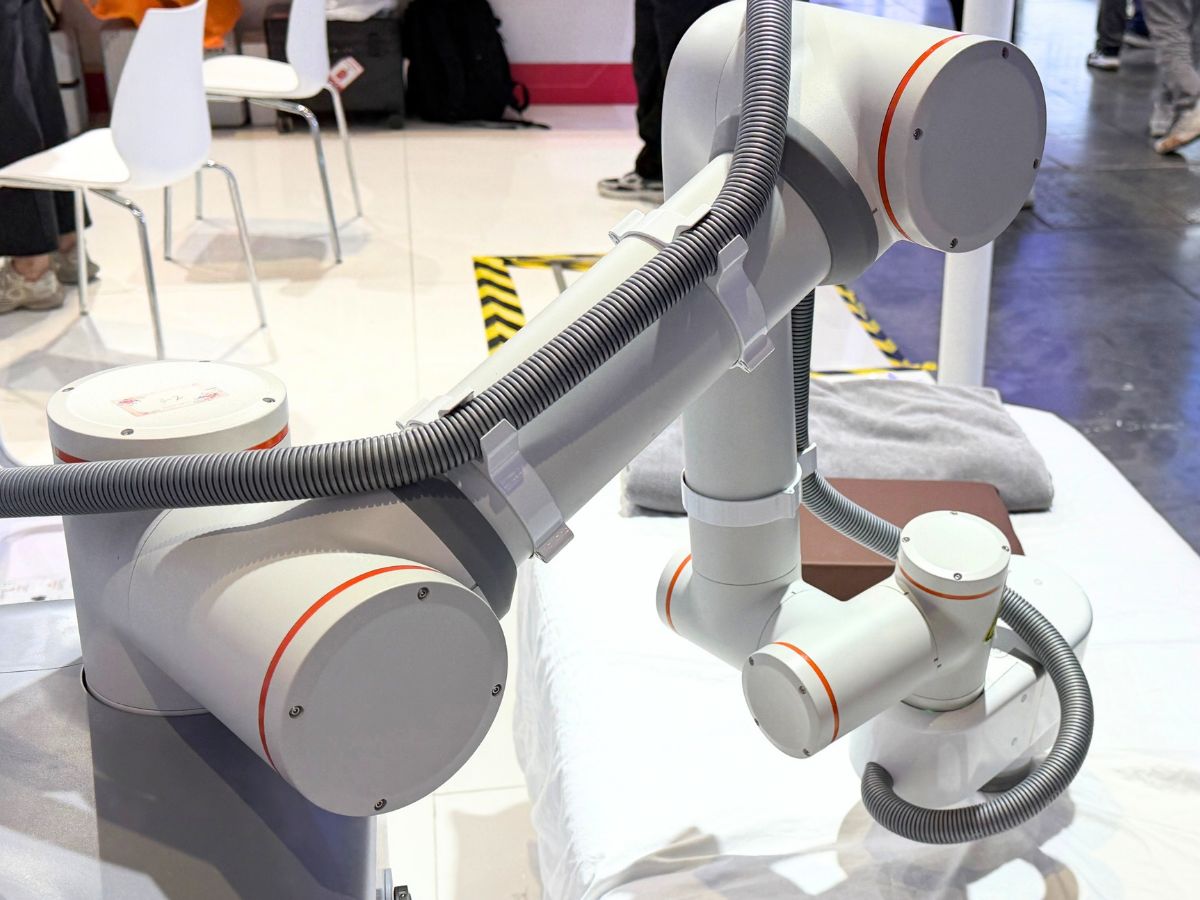
 Yatak başı fizik tedavi robotları neden kuvvet kontrollü eklem modüllerine ihtiyaç duyar?Bir terapi robotu robot kolu satmaz; insan vücuduna uygulanan kuvveti sunar. Basınç, ritim ve derinlik reçetenin bir parçasıdır ve konum kontrolü bunları sağlayamaz: yumuşak dokular esnektir ve zamanla değişir; bu nedenle aynı konum komutu, kas ve kemik üzerinde birkaç kat farklı temas kuvvetleri oluşturabilir. Kuvvet kontrollü harmonik eklem modülleri, temas kuvvetini kapalı çevrim kontrol değişkenine dönüştürür; dozun tekrarlanabilir, insanla temasın güvenli ve terapistin tekniğinin öğretilebilir olmasını sağlayan tek yöntem budur. Bu makale, yatak başı terapi robotunun tek bir saha fotoğrafından yapılandırmayı inceliyor, kuvvet kontrolünün neden kaçınılmaz olduğuna dair beş gerekçe sunuyor, HONPINE'ın TCHL ile HAG arasındaki seçim ölçütlerini tek tek değerlendiriyor ve çerçeve boyutlarının seçimini belirleyen tork sensörü çözünürlük bütçesini açıklıyor.
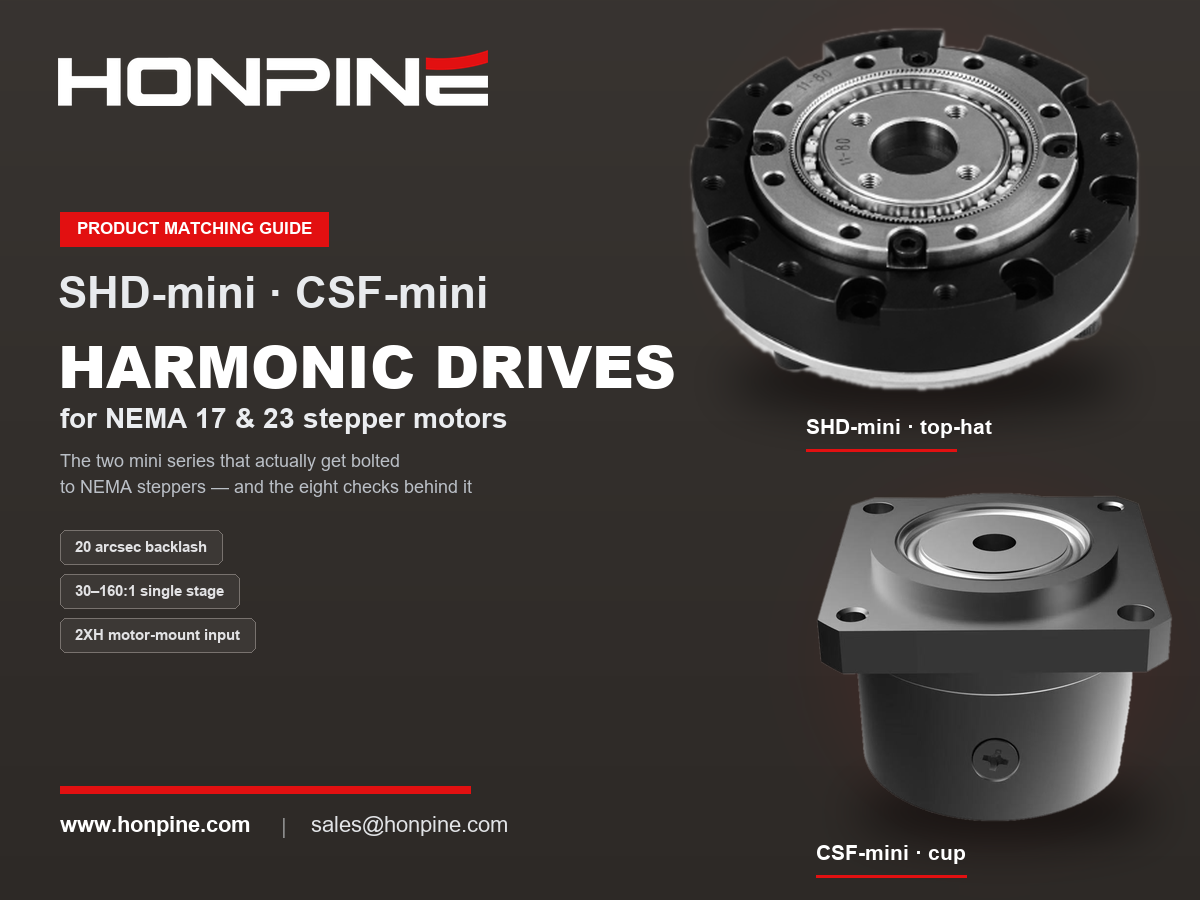
- NEMA 17 ve NEMA 23 Harmonik Redüktör Eşleştirme Rehberi: Step Motorların Harmonik Redüktörlerle EşleştirilmesiBir step motoru harmonik redüktörle eşleştirmek, bütçeden ödün vermek anlamına gelmez. Step motorun zayıf yönleri — kaba adım açısı, yaklaşık 400 rpm’nin üzerinde torkun hızla düşmesi ve hassas bir aktarım mekanizmasının bulunmaması — harmonik redüktörün tam olarak giderdiği sorunlardır: çalışma noktasını düşük hız ve yüksek torkun en uygun olduğu bölgeye taşır, 1,8°’lik adım açısını yay saniyesi çözünürlüğüne yükseltir ve neredeyse sıfır boşluk sağlar. Bu rehberde NEMA gövde boyutlarının montaj arayüzünde ne anlama geldiği, hangi harmonik redüktör gövdelerinin NEMA 17 ve NEMA 23 ile eşleştiği, çoğunlukla gözden kaçan giriş tarafı yüksüz kalkış torku da dahil olmak üzere sırayla yapılması gereken sekiz kontrol ve bu eşleştirmenin gerçek zayıf noktası olan sessiz arıza açıklanmaktadır. HONPINE SHD ve CSF teknik özellikleri de dahildir.
- Servo motorlar ve redüktörler neden ideal bir uyum sağlar?Servo motorlar hızlı ve hassas hareket kontrolü sağlarken redüktörler hız ve torku yüke göre uyarlar. Bu kılavuzda servo motorların ve redüktörlerin tork çarpımı, yansıtılmış ataletin azaltılması ve teorik konum çözünürlüğünün iyileştirilmesi yoluyla nasıl birlikte çalıştığı açıklanmaktadır. Atalet uyumunun, boşluğun, burulma rijitliğinin ve redüksiyon oranının robotik ve endüstriyel otomasyondaki performansı nasıl etkilediğini öğrenin.


{item.title}
{item.description}




